虚拟机器人融入初中信息科技课堂——记秦淮区初中信息科技学科研训活动
12月8日上午,秦淮区初中信息科技教学研训活动在南京市第二十七初级中学举行,全区初中信息科技老师参与了本次教研。本次教研的主题是八年级虚拟机器人教学研究,由第三中学的刘琛老师和第二十七初的毛琳老师围绕本次主题开设两节研讨课。
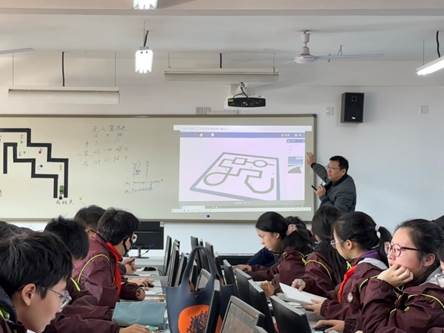
刘琛老师的课题为《无人驾驶——基于AI视觉模块的自动巡路》,他引领学生探索无人驾驶的AI视觉模块,从理论到实践的深度学习。刘老师以播放视频的方式引入了机器人的运动,巧妙地揭示了AI视觉识别技术在其中的重要作用。接着,刘老师巧妙地设计了三个活动任务:学生们通过观察AI视觉传感器捕捉信息的参数变化,直接感受到AI视觉传感器的工作原理,从而理解了偏移值的概念;学生们利用ROBOSIM软件进行代码编写的活动,进一步了解AI识别道路的基础程序编写;最后,针对学生在测试代码时出现“小车飞出跑道”的问题,刘老师引导学生根据弯道幅度调整小车马达速度,进行理性的选择和决策,使学生们深入地理解了无人驾驶汽车的自我调整和优化机制。
经过一系列层层递进的活动学习中,学生们成功地优化了代码,并展示了他们的成果。刘老师最后进行了总结和归纳,并展望了无人驾驶技术的未来发展。
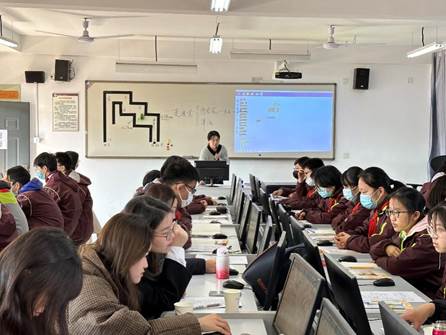
毛琳老师以《智能机器人走迷宫》为主题,引导学生们通过实践操作,深入探讨如何运用传感技术和算法解决复杂问题。
首先通过播放一段智能机器人走迷宫的视频,激发学生们的好奇心,并引导他们思考如何实现机器人走迷宫的过程。在学生们对问题有了初步认识后,毛老师明确了课堂目标——传感技术+算法是解决问题的核心。在回顾了曾学习过的传感器类型和用途后,毛琳老师引导学生们思考机器人在迷宫中行走需要何种传感器。接下来,毛琳老师带领学生们分析智能机器人在迷宫行走的路径,抽象出算法并利用ROBOSIM软件进行代码编写。在这个过程中,学生们学会了如何利用自定义函数功能和相关操作,优化算法,使机器人能够更高效地走迷宫。最后,学生们展示了他们的作品。
通过实际操作,学生们不仅深入理解了传感技术和算法在解决实际问题中的应用,也激发了对科技探究的热情和兴趣。
区信息科技研训员吴剑萍老师作了本次活动的总结。吴老师指出,这两节课更多地关注于科学原理的深入剖析,而非简单的技术操作。抽象的科学原理对于初中生来说不易理解,但是经过两位老师精心的备课和有效的教学设计,成功地帮助学生掌握了偏移值和自定义函数等核心概念,为《信息科技》新课程如何在学科教学中体现“科与技并重”提供了很好地参考和学习。同时,吴老师也强调了ROBOSIM软件在社团活动中的应用价值,希望老师们可以充分利用ROBOSIM开展丰富多样的虚拟机器人社团活动,从而培养学生的创新精神和实践能力。